用3万小时触觉数据补齐具身智能「手感」,新智具身联合复旦大学统一触觉「方言」
机器学习算法与自然语言处理
2026-07-28 00:35
文章摘要
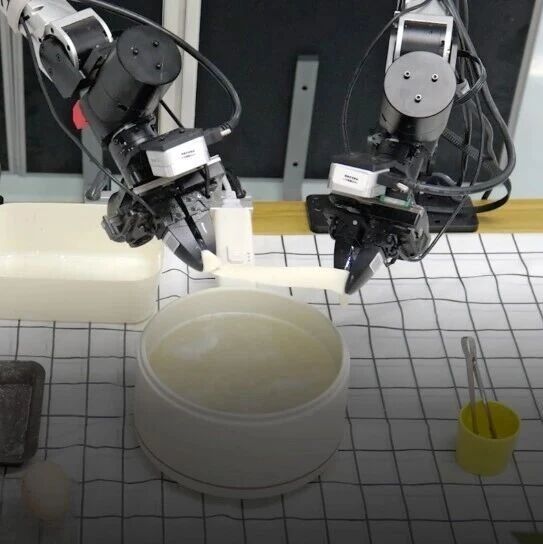
背景方面,机器人在真实物理世界的落地过程中,视觉系统虽能精确定位,但缺乏接触瞬间的触觉反馈,导致插拔、抓取等精细操作频繁失败,这成为阻碍具身智能发展的核心痛点。研究目的上,新智具身联合复旦大学发布的系列技术报告,旨在将触觉从辅助模态提升为核心基建,解决触觉数据因传感器格式不统一而难以融合的问题,并探索触觉与视觉、动作模态的深度融合路径。结论表明,通过构建包含3万小时视觉-触觉交互数据的NeoData数据集,并提出NeoForce统一表征模型,有效实现了跨设备触觉数据的“普通话”统一。在此基础上,开发了两种技术路线:Neo-VTLA通过预判未来50步触觉演变而非依赖滞后信号,大幅提升了插拔、折叠等任务的成功率,并能从失败数据中自主学习进化;Neo-TWAM则在世界模型中同时预测未来视频、触觉和动作序列,确立了触觉在顶层设计中的核心地位,其仿真平均成功率达84.5%。整体工作验证了触觉模态的Scaling潜力,标志着机器人认知从“视觉驱动”向“视触融合”的重要演进。
本站注明稿件来源为其他媒体的文/图等稿件均为转载稿,本站转载出于非商业性的教育和科研之目的,并不意味着赞同其观点或证实其内容的真实性。如转载稿涉及版权等问题,请作者速来电或来函联系。




 京公网安备 11010802042870号
京ICP备2023020795号-1
